Arduinoフォトリフレクタ完全攻略|値が安定する回路と実践の極意
フィジカルコンピューティングや自作ロボット開発において、物体検知やライン検出の定番デバイスとして君臨し続けているのが「フォトリフレクタ」です。Arduinoを用いた電子工作のセンサ入門としても真っ先に名前が挙がるパーツですが、いざ組み込んでみると「取得するアナログ値がふらつく」「白と黒の境界をうまく判別できない」といった壁に直面する開発者が少なくありません。
センサの出力が安定しない原因の多くは、センサ内部の構造に対する理解不足や、電流制限抵抗・プルアップ抵抗の選定ミス、周囲環境光の影響にあります。本稿では、代表的なフォトリフレクタの特性を踏まえ、失敗しない回路設計から高精度な白黒判定プログラム、ライントレースロボットへの応用ノウハウまで、現場で役立つ実践知を体系的に解説します。
📌 【この記事の重要ポイントまとめ】
- 要点1:赤外線LEDとフォトトランジスタの特性を正しく把握し、適切な抵抗値計算を行うことがセンサ安定化の絶対条件。
- 要点2:LBR-127HLDやTPR-105Fなどの定番素子に応じたピン配置とプルアップ/プルダウン回路の使い分けでノイズを大幅低減。
- 要点3:analogReadの適切な閾値設計に加え、移動平均処理や外乱光対策を施すことで高精度な白黒判定・ライントレースを実現。
【基礎知識】赤外線反射センサの仕組みと代表的モデル(LBR-127HLD / TPR-105F)
フォトリフレクタは、赤外線LED(発光素子)とフォトトランジスタ(受光素子)を1つのパッケージに収めた赤外線反射センサです。発光部から照射された赤外線が前方の検出対象物に当たり、その反射光を受光部が捉えることで、対象物の有無や表面の反射率(白黒の違い)を電気信号へと変換します。対象物が白ければ反射光が多くなりフォトトランジスタに多くの電流が流れ、黒ければ赤外線が吸収されて電流がほとんど流れません。
自作派の間で長年支持されている定番素子として「LBR-127HLD」や「TPR-105F」があります。どちらも基本的な赤外線反射センサの仕組みは共通ですが、ピン配列やパッケージ形状、最適な検出距離にわずかな違いが存在します。
例えばLBR-127HLDの使い方を把握する際は、切り欠きやマーキングを基準としたアノード・カソード、コレクタ・エミッタの極性確認が欠かせません。TPR-105FをArduinoで扱う場合も、小型なためブレッドボードへの挿入方向を誤りやすく、データシート上のピンアサインと回路図の照合が最初の重要ステップとなります。
なぜ値が安定しない?フォトリフレクタの抵抗値計算とプルアップ抵抗の重要性
Arduinoのアナログピンで取得する数値が激しく変動したり、明らかな読み取りエラーが発生したりする場合、回路の抵抗値設定に根本的な原因が潜んでいます。フォトリフレクタを正しく駆動させるには、「LED側の電流制限抵抗」と「フォトトランジスタ側の負荷抵抗(プルアップ抵抗/プルダウン抵抗)」の2系統を個別に計算しなければなりません。
まず発光側LEDの制限抵抗は、オームの法則を用いて求めます。Arduinoの供給電源を5V、赤外線LEDの順方向電圧(Vf)を1.2V、順方向電流(If)を標準的な20mA(0.02A)と想定した場合の計算式は次の通りです。
R = (電源電圧 5V - Vf 1.2V) ÷ 0.02A = 190Ω
E系列の標準抵抗器から選ぶなら、安全マージンを考慮して200Ω〜220Ωが適切な値となります。
次に受光側の負荷抵抗です。フォトトランジスタのコレクタ側にプルアップ抵抗を配置してエミッタをGNDに落とすか、エミッタ側に抵抗を挟んでGNDへ接続する回路を構成します。この負荷抵抗の大きさによってセンサの感度と応答速度が大きく変化します。一般的には10kΩ〜47kΩ程度を基準とし、センサと対象物との距離が遠い場合や黒の認識を鋭敏にしたい場合は高めの抵抗値(47kΩ〜100kΩ)を、外乱ノイズを抑えて高速応答させたい場合は10kΩ前後のプルアップ抵抗を採用するのが基本セオリーです。
【失敗しない配線図】Arduinoとフォトリフレクタの接続手順
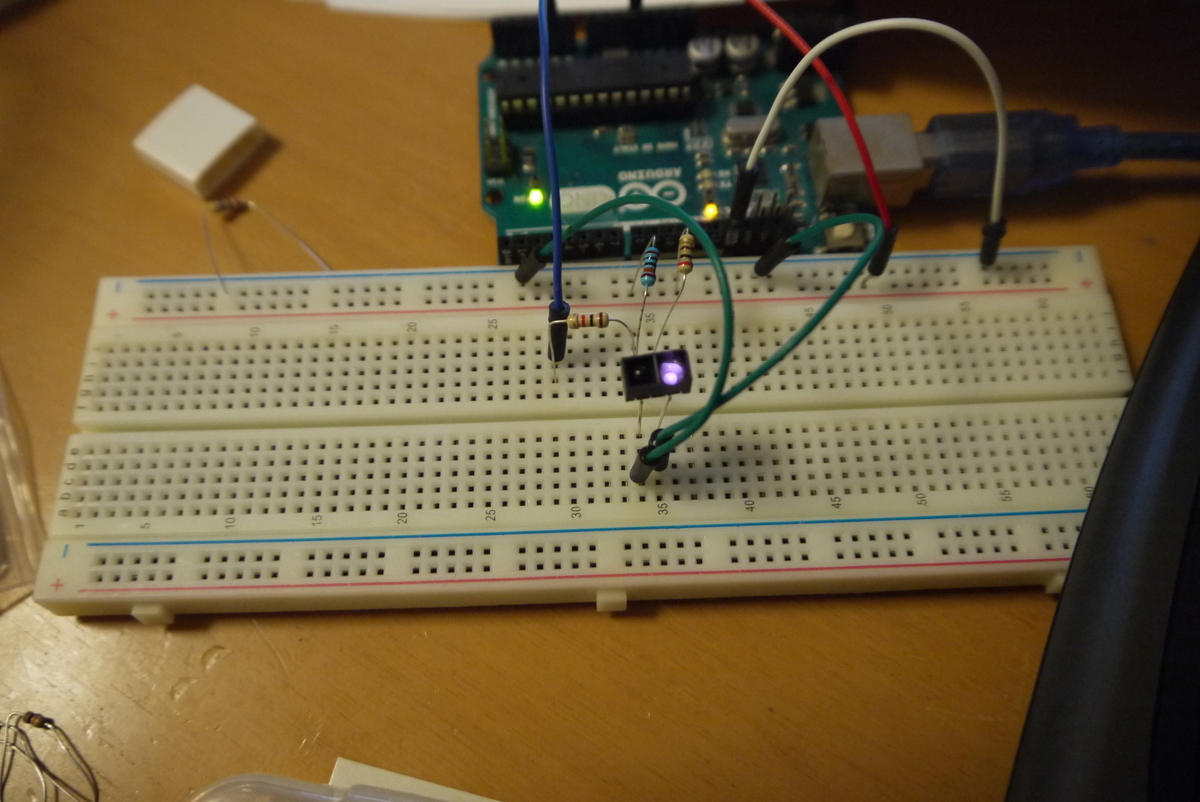
ブレッドボード上で組み立てる標準的なフォトリフレクタの配線構成を確認しておきます。ここでは最も信号の挙動が直感的に理解しやすい「エミッタフォロワ(エミッタ側から出力を取り出す)回路」を例に挙げます。
接続の手順は以下の通りです。
1. LED発光部の接続:
Arduinoの「5V」ピンから220Ωの抵抗を経由して、フォトリフレクタのLEDアノード端子へ接続します。LEDカソード端子はArduinoの「GND」へ直結します。
2. フォトトランジスタ受光部の接続:
コレクタ端子をArduinoの「5V」ピンへ直結します。エミッタ端子には10kΩの抵抗を接続してGNDへ落とし、さらにその「エミッタ端子と10kΩ抵抗の間」から分岐させてArduinoのアナログ入力ピン(例:A0)へと接続します。
この配線により、対象物が白く反射光が強いときはフォトトランジスタが導通してA0ピンにかかる電圧が上昇(analogReadの値が大きく)し、黒い面では電圧が下降(analogReadの値が小さく)する直感的な出力が得られます。
【スケッチ付き】Arduino analogReadを用いた白黒判定プログラムの実装
ハードウェアの準備が整ったら、シリアルモニタで実際の読み取り値を確認しながら白黒判定プログラムを記述します。ArduinoのADC(アナログ・デジタル変換器)は0V〜5Vを0〜1023の整数値として読み取ります。
まずはセンサを床面の「白」と「黒」にそれぞれかざし、シリアルモニタに出力される生データ(Raw Data)を記録してください。例えば「白=850」「黒=150」といった数値が得られた場合、その中間値である「500」前後を閾値(しきいち)として設定します。
const int sensorPin = A0; const int threshold = 500; // 白黒判定の閾値 void setup() { Serial.begin(9600); } void loop() { int sensorValue = analogRead(sensorPin); Serial.print("Sensor Value: "); Serial.print(sensorValue); if (sensorValue > threshold) { Serial.println(" -> [ WHITE ]"); } else { Serial.println(" -> [ BLACK ]"); } delay(100); } この閾値判定を組み込むことで、センサがライン上にあるかどうかを瞬時に論理判定できるようになります。環境の明るさが変わると読み取り値のベースライン全体がシフトするため、設置場所が変わるたびにテスト測定を行い、閾値を微調整する運用が確実です。
【実践応用】ライントレース制御とチャタリング対策・外乱光ノイズ遮断
ロボットカーなどのライントレースへ応用する際は、単一の静的判定だけでは不十分です。走行時の振動や床面の凹凸による急激な値の跳ね上がり(機械的チャタリング)、さらには室内の蛍光灯や太陽光に含まれる赤外線ノイズ(外乱光)が誤動作を引き起こすためです。
フォトリフレクタのチャタリング対策としては、「移動平均フィルタ」の導入や「ヒステリシス(不感帯)を持たせた閾値処理」が極めて有効です。過去数回のanalogReadの平均値を算出して判定に用いることで、瞬間的なスパイクノイズを無効化できます。
また、ハードウェア側での外乱光対策も見逃せません。センサ素子の周囲を黒い熱収縮チューブや遮光フェルトで囲み、検出面以外の方向から入り込む環境光を物理的にカットするだけで、S/N比(信号対雑音比)が劇的に改善します。ライントレースロボット製作では、センサと路面のクリアランスを3mm〜5mm程度で一定に保つ機械設計も精度維持の要となります。
【トラブルシューティング】数値が変化しない・誤作動時のチェックリスト
回路を組んだにもかかわらずセンサが意図通りに動かない場合は、以下のチェックリストに沿ってトラブルシューティングを進めてください。
・赤外線LEDが点灯しているか:
赤外線は人間の肉眼では見えませんが、スマートフォンのカメラ(インカメラなど赤外線フィルタが弱いもの)越しにかざすと紫色に光っていることを確認できます。光っていなければ極性の逆接続や断線を疑います。
・受光素子のピン配置が逆になっていないか:
コレクタとエミッタが逆接続されていると、極めて微弱な電流しか流れず、明暗の差が数値に現れません。
・対象物との距離が離れすぎていないか:
LBR-127HLDやTPR-105Fの有効検出距離はおおむね1mm〜10mmの超近距離です。15mm以上離れると反射光が拡散し、明暗差を識別できなくなります。
【arduino フォト リフレクタ】に関するよくある質問(FAQ)
Q1:analogReadの値が0または1023のまま変化しません。何が原因ですか?
A1:端子の短絡(ショート)や断線、プルアップ/プルダウン抵抗の未接続が疑われます。また、受光部の極性が逆になっている場合も信号線がGNDまたは5Vに張り付いたままになります。ピンの結線をデータシートと再確認してください。
Q2:フォトリフレクタを複数個使ってライントレースをする場合、配線の注意点は?
A2:2個以上のセンサを使用する場合、発光部LEDの電流消費が増加します。Arduinoの5Vピンからの供給能力(通常数百mA)を超えないよう注意し、各センサの発光LEDごとに必ず個別の制限抵抗(220Ω等)を挿入してください。抵抗を共用すると電流が偏り発光が不安定になります。
Q3:デジタル入力ピン(digitalRead)で直接読み取ることはできますか?
A3:可能ですが推奨されません。デジタルピンはHIGH/LOWの閾値(約2.5V付近)が固定されているため、対象物の微妙な反射率の違いや外乱光の変化に対応できません。コンパレータ回路を追加するか、アナログピンでanalogReadを用いてソフトウェア側で閾値を制御する設計が確実です。
まとめ:フォトリフレクタをマスターして高度なセンシングを実現しよう
フォトリフレクタは極めてシンプルな構造を持ちながら、オームの法則に基づく適切な抵抗選定、外乱光を考慮した機構設計、そしてノイズを抑制するソフトウェア処理といった、電子工作の必須要素が凝縮された奥深いセンサです。
回路設計の段階で発光側・受光側の役割を明確に切り分け、安定したハードウェア環境を構築することが、誤判定のない高精度なセンシングへの最短ルートとなります。本稿で紹介した回路とスケッチを足がかりに、安定したライン検出や物体検知システムの構築に役立ててください。 (出典: arduino フォト リフレクタ(Yahoo!ニュース))

SEOライティングとマーケティング戦略の専門家。分かりやすい解説記事で定評があります。
